21.09.2026
18 сентября «Аэрофлот» и компании госкорпорации «Ростех» заключили контракт на поставку 90 отечественных среднемагистрал...
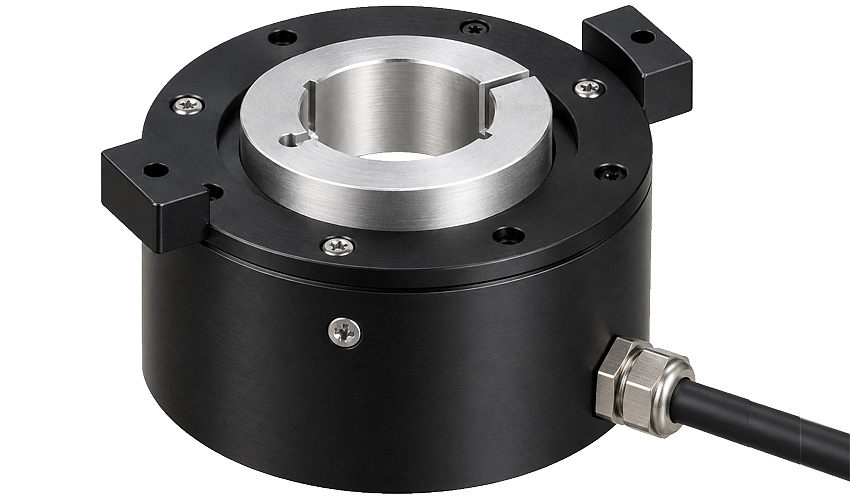
Задача датчика ОДП-80-30 — непрерывно определять положение вращающегося вала в пределах полного оборота от 0 до 360° и передавать полученную информацию системе управления в цифровом виде. Разрешение преобразования составляет 24 бита, погрешность — ±10 угловых секунд.
Датчик разработан для замены иностранных аналогов, до его появления применялись устройства зарубежного производства. Сейчас помимо «ИДМ-Плюс» такие приборы в России выпускает Специальное конструкторское бюро измерительных систем.
«Представим электродвигатель, который должен повернуть вал механизма точно на 37,5 градуса. Сам двигатель “знает” только то, что он вращается; чтобы система управления “понимала”, на какой именно угол сейчас повернут вал, ей нужен датчик положения. ОДП-80-30 как раз выполняет эту функцию», — пояснили «Стимулу» в компании «ИДМ-Плюс».
Такие устройства часто называют энкодерами или датчиками обратной связи. Они являются одним из ключевых элементов сервоприводов, станков с числовым программным управлением, частотно-регулируемых приводов, робототехнических систем и другого оборудования, где требуется контролировать положение и движение механизма.
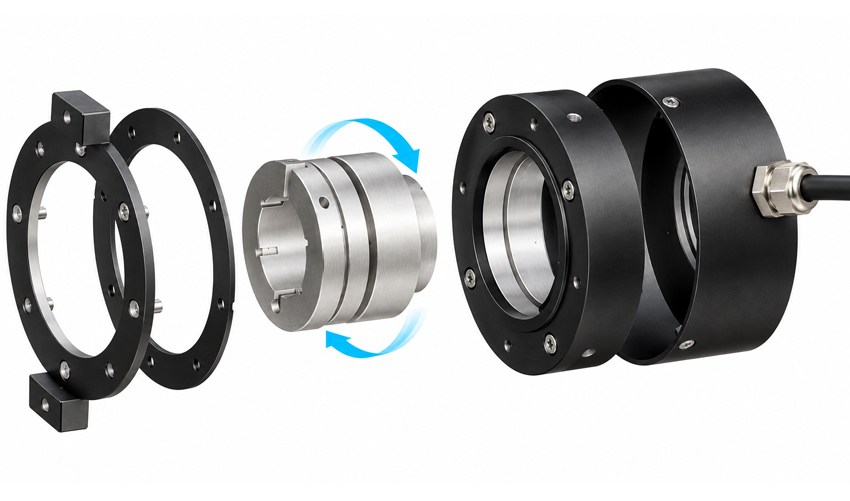
Внутри ОДП-80-30 можно выделить несколько основных узлов. Механическая часть связывает вращающийся вал механизма с измерительной частью датчика и обеспечивает необходимое взаимное положение элементов. Ключевой блок устройства — оптическая сенсорная система. При вращении вала она формирует сигнал, определяющийся угловым положением. Сформированный оптической системой аналоговый сигнал преобразуется в цифровую форму с помощью аналогово-цифрового преобразователя (АЦП). После АЦП из сигнала формируются специализированные пакеты протокола BiSS-C, которые направляются на выходные преобразователи интерфейса RS-422.
 Чтобы робот мог разместить инструмент или переместить объект в заданную точку пространства, контроллер должен знать положение каждого из звеньев манипулятора; энкодеры используются как элементы обратной связи приводов
Принцип работы оптического энкодера следующий. Используется вращающийся элемент с оптической шкалой — диском с прозрачными и непрозрачными участками. Свет проходит через определенные участки шкалы, а фотоприемники регистрируют световой сигнал, уникальный для каждого положения вала (с учетом разрешения энкодера). Таким образом энкодер определяет угловое положение вала.
Оптическая технология особенно востребована там, где требуются высокая точность и большое количество отсчетов на оборот (разрешение); поэтому оптические энкодеры широко используются в высокоточных системах позиционирования.
Область применения энкодеров довольно широка — они используются везде, где есть вращающиеся и движущиеся механизмы, положение которых необходимо контролировать.
Один из наиболее очевидных примеров — станки с ЧПУ. Если шпиндель или поворотная ось станка должна остановиться строго в заданной позиции, управляющей системе необходимо получать информацию о фактическом положении вала. Чем лучше обратная связь, тем точнее можно контролировать движение исполнительного механизма.
В электродвигателях и сервоприводах энкодер позволяет системе управления сопоставлять результаты выполнения команды, отправленной на двигатель, с фактическим положением ротора или механизма.
Большое значение датчики положения имеют и при испытаниях оборудования. Когда двигатель, редуктор или другой механизм испытывается на стенде, требуется измерять параметры его движения. Энкодер позволяет регистрировать положение, отслеживать динамику и определять погрешности в работе механизма.
На автоматизированных производственных линиях необходима синхронизация нескольких механизмов — например, на конвейере одна машина подает объект, другая выполняет операцию, третья должна забрать объект с линии строго в определенный момент. Контроль положения вращающихся валов с помощью энкодеров позволяет системе управления выстроить последовательность действий с нужными временными интервалами.
Одна из важнейших сфер применения — бурно развивающаяся робототехника. У промышленного робота каждое вращающееся сочленение имеет возможность поворота в пределах определенных углов. Чтобы робот мог разместить инструмент или переместить объект в заданную точку пространства, контроллер должен знать положение каждого из звеньев манипулятора; энкодеры используются как элементы обратной связи приводов.
«Представьте роботизированную руку, которая должна взять стакан со стола. Человеку для этого достаточно посмотреть на положение собственной руки, протянуть ее к стакану и обхватить его, контролируя положение руки с помощью зрения. У робота зрения может не быть — или же оно может решать другую задачу. Чтобы определить положение руки, для каждого ее шарнира робот должен знать: “В этом шарнире моя рука сейчас повернута на столько-то градусов”. Чтобы протянуть руку к стакану, контроллер системы управления дает команду: “Повернуть шарнир на 15 градусов”», — пояснили в компании.
Датчики положения весьма востребованы в российской промышленности. Ключевые факторы — развитие отечественного станкостроения, автоматизации и роботизации и необходимость замещения импортных компонентов в системах управления и приводах
Двигатель поворачивает шарнир, но возникает вопрос: действительно ли двигатель повернул механизм на 15° или, например, только на 14,7° из-за нагрузки? Для ответа на этот вопрос энкодер измеряет фактическое положение вала шарнира и сообщает его контроллеру.
И если фактическое положение, измеренное энкодером, отличается от заданного, система его корректирует; именно поэтому энкодер можно условно назвать «органом чувств» привода.
С учетом того, что таких шарниров обычно несколько, возникает необходимость применять несколько энкодеров — и, соответственно, решать задачу минимизации числа точек их подключения к контроллеру системы управления, расхода кабельной продукции, а также количества соединительных коробок и элементов.
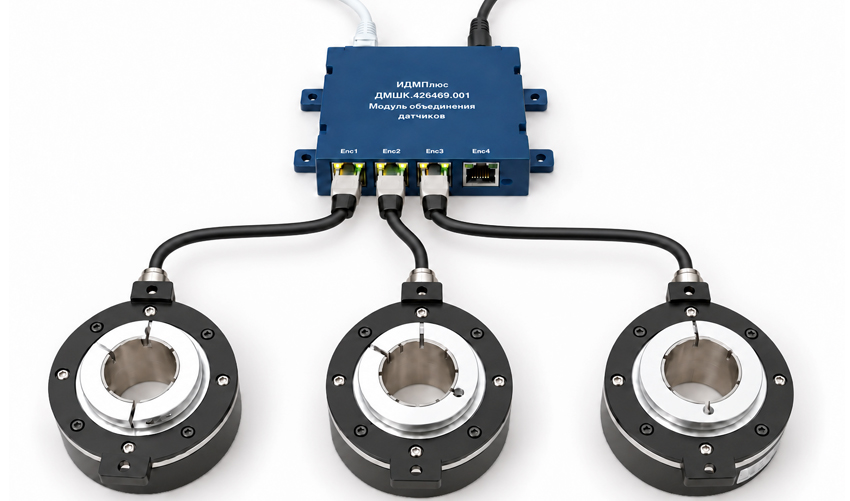
Для этого применяется модуль объединения датчиков положения, позволяющий подключить четыре энкодера, в том числе ОДП-80-30, к одному модулю с последующей одновременной передачей данных всех энкодеров в систему управления.
Как рассказали в «ИДМ-Плюс», датчики положения весьма востребованы в российской промышленности. Ключевые факторы — развитие отечественного станкостроения, автоматизации и роботизации и необходимость замещения импортных компонентов в системах управления и приводах.
Компания «ИДМ-Плюс» была основана в 2004 году. Начиналось все с разработки интегральных микросхем для датчиков физических величин. Компания прошла несколько этапов развития. Были созданы дизайн-центр, центры радиоэлектронной аппаратуры, метрологии и измерений, проектирования устройств управления электродвигателями.
Специалисты «ИДМ-Плюс» наладили выпуск интегральных микросхем и функционально завершенных устройств — датчиков различного назначения. За годы работы накоплен большой научный потенциал, получены патенты на изделия и технологии. Разработано и внедрено уникальное автоматизированное стендовое оборудование для калибровки датчиков, получены необходимые лицензии.
«Мы идем по пути от интегральных микросхем к готовым датчикам, основной элемент которых — интегральная микросхема разработки и производства нашей компании, — рассказали в “ИДМ-Плюс”. — Такой подход является нашим ноу-хау, мы единственная компания в России, которая делает датчики на основе собственных интегральных микросхем. Это позволяет нам реализовывать сложные технические задачи для наших заказчиков».
«ИДМ-Плюс» производит датчики по полному циклу — от идеи до серийного выпуска. Разработка идет по двум основным направлениям — создание импортозамещающей продукции, которая не уступает по характеристикам ведущим мировым брендам, и узкоспециализированных решений по техническим требованиям заказчика.
Основные заказчики — российские предприятия в сфере производства нефтегазового оборудования, железнодорожной, авиационной техники, энергетического машиностроения, ВПК.
Темы: Компания